APPLICATION SCENARIOS

先定义任务,
再让机器人行动。

从一个工位、一件物料或一条转运路线切入。
在工业现场和实验室中,寻找可明确评估的自动化任务。

01 / INDUSTRIAL

让操作能力,
走进工业现场。

围绕工程机械等制造场景,衔接物料识别、机器人取放与工位流程。

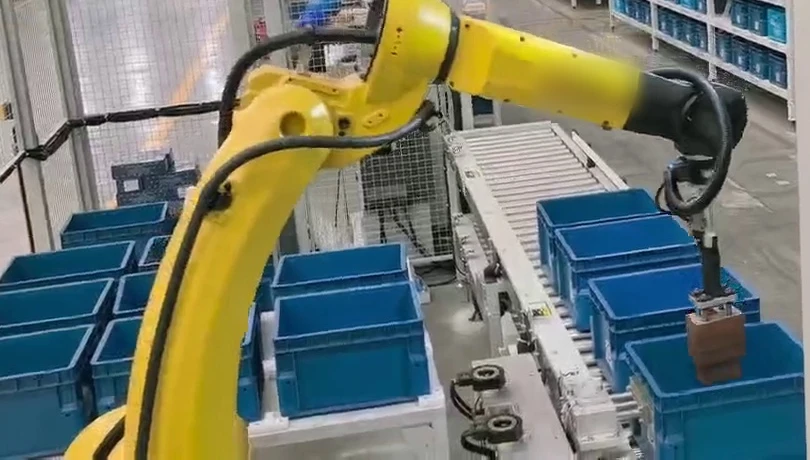
工程机械行业紧固件上下料现场现场实拍
已部署项目

工程机械紧固件
上下料与仓内协同

围绕出库物料、料箱与工位组织机器人取放,连接物料识别、目标位置和任务状态。

任务对象
工程机械紧固件
实施内容
来料识别、机器人取放、料箱与任务协同
技术路径
传统视觉识别与运动控制
TASK / 01

工位上下料

围绕工件与设备节拍,组织取料、放料和状态交接。

TASK / 02

线边料箱周转

评估容器规格、台面高度与交接位置,明确搬运要求。

TASK / 03

工位间物料转运

将取料、移动和放料连接成一条任务路线。

02 / LABORATORY

连接仪器之间,
仍需人工完成的环节。

面向实验室自动化,评估样品取放、仪器上下料与工位间转运。以具体样品与设备条件确定任务范围。

方案评估

让操作与转运,
衔接实验室工作流。

从单个仪器或一段转运流程开始,明确样品容器、抓取方式、设备接口和交接要求,再验证操作可行性。

  • 样品架、托盘等载具的取放与转运评估
  • 仪器前后的上下料与位置交接
  • 工位间任务状态与流程衔接
讨论实验室任务

样品与载具

尺寸、材质、摆放状态和允许的接触方式。

仪器与接口

上下料空间、设备状态与交接条件。

流程与验证

动作顺序、人工接管和任务验收方法。

任务示意用于方案沟通。具体能力与交付范围通过样件和现场测试确定。

MEASURABLE DELIVERY

用同一套目标,
对齐方案与结果。

从现场真实要求出发,把任务边界和验证方法写进实施方案。

01

任务节拍

按物料、动作与转运路线定义。

02

任务成功率

明确样本范围与统计方式。

03

人工干预

记录异常处理与接管情况。

04

连续运行

约定运行时间、工况与停机边界。

APPLICATION / PICK AND PLACE
演示素材

工件取放操作演示

演示台架上的螺栓取放动作,用于说明任务形态;该素材是操作演示,不作为客户现场或已部署案例证明。

LET’S WORK TOGETHER

让我们从一个工位开始。

带上物料、动作、设备接口与现场条件,一起评估下一步。

聊聊你的需求