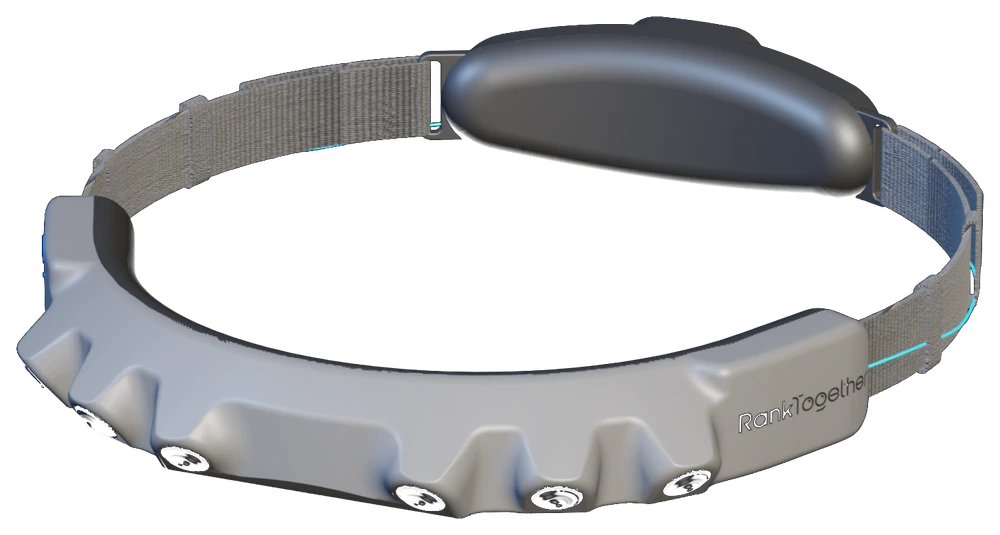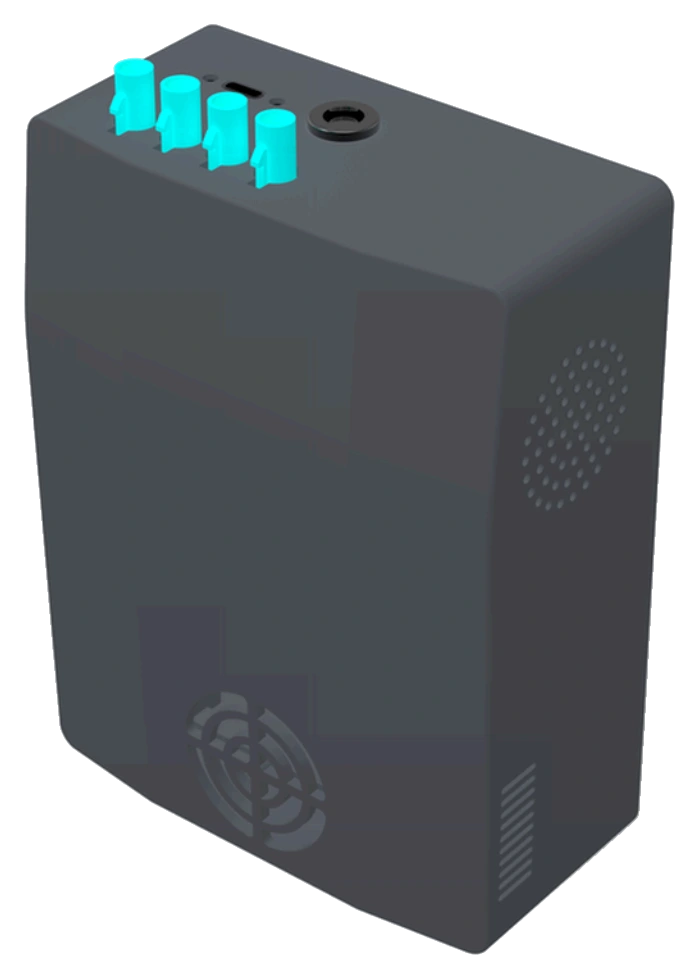
取放示范采集
记录抓取、移动与放置过程,保留任务中的视觉与操作信息。
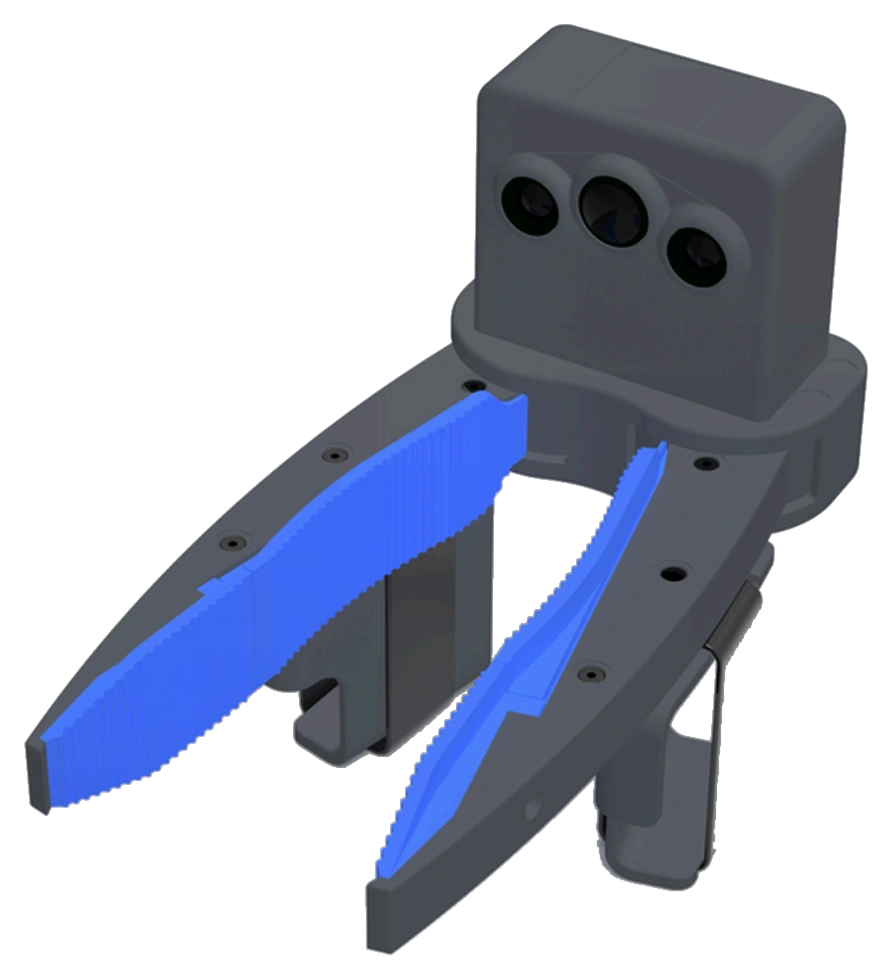 RT-DAS-UMI-01
记录抓取、移动与放置过程,保留任务中的视觉与操作信息。
针对物料形态选择夹头,连接采集动作与后续机器人适配。
根据采集任务需要,评估触觉等多模态信息的接入。
选型与配置请结合具体任务沟通。
| 摄像头数量 | 3 |
|---|---|
| 分辨率 | 1600 × 1300 |
| 摄像头帧率 | 30–60 Hz |
| 快门类型 | 全局快门 |
| 主摄视角 | D160° |
| 定位镜头视角 | D90° |
| 惯性感知 | 工业级六轴 IMU |
| IMU 采样率 | 200 Hz |
| 同步方式 | 硬件同步,曝光中心对齐 |
| 系统时间戳精度 | ≤500 ns(头环 + 夹爪采集系统) |
| 通信方式 | 车规级高速串行总线 SerDes 6G |
| 数据格式 | MCAP |
| 视频编码 | H.264 / H.265 |
| 整机重量 | 290 g |
| 夹持负载 | 5 kg |
| 尺寸 | 148 × 68 × 108 mm |
| 扩展能力 | 可更换夹头,可升级触觉 |
5 kg 为夹持负载,不代表机器人整机负载。 产品参数以具体配置及供货版本为准。
与我们交流物料、动作与采集要求。